Ошибка KUKA 1133: превышен момент редуктора оси — причины и устранение
Ошибка 1133 на контроллере промышленного робота KUKA останавливает движение оси сразу после превышения расчётного момента на редукторе. Для оператора это выглядит как внезапный стоп посреди программы, для механика — как повод разобраться, что именно перегрузило привод: механика, электроника управления или сама программа движения. Ошибка защитная, и её задача — не дать редуктору или двигателю разрушиться дальше, поэтому «сбросить и продолжить» без диагностики — прямой путь к повторной остановке через несколько циклов. В статье собран порядок проверки от простого к сложному и список узлов, которые чаще всего приходят к отказу.
- Что означает ошибка 1133 и когда она возникает
- Устройство привода оси: редуктор, резольвер, усилитель
- Причины превышения момента редуктора
- Порядок диагностики
- Ремонт и замена компонентов
- Профилактика и регламент обслуживания
- Заключение
Что означает ошибка 1133 и когда она возникает
Контроллер KUKA (KRC) непрерывно сравнивает фактический момент на валу привода с расчётным пределом для конкретной оси и конкретного редуктора. Момент рассчитывается по току двигателя и передаточному числу редуктора — механической передачи, которая снижает скорость вращения двигателя и повышает крутящий момент на выходном валу оси. Если фактическое значение превышает порог, заданный в конфигурационных файлах привода, система выдаёт Error 1133 и останавливает движение, чтобы не допустить поломки зубчатой пары или разрушения подшипников.
Ошибка может проявляться по-разному в зависимости от режима работы:
- однократное срабатывание на одном и том же участке траектории — чаще указывает на столкновение, зажатие детали или неправильно заданную скорость разгона;
- периодическое появление на разных осях без видимой связи с программой — типично для деградации механики: люфта редуктора, разрушения подшипника, высыхания смазки;
- появление сразу после включения привода или смены детали — признак перегруза, неверно рассчитанного центра тяжести захвата или смещения нулевой точки.
Важно отличать 1133 от смежных ошибок серии перегрузки и обрыва цепи безопасности — например, от Error 310, связанной с цепью безопасности приводов, у которой другая природа и другой алгоритм устранения.
Устройство привода оси: редуктор, резольвер, усилитель
Каждая ось робота KUKA приводится сервомотором через редуктор — обычно волновой или планетарный, в зависимости от оси и модели манипулятора. Положение и скорость вращения контролирует резольвер — аналоговый датчик угла поворота, сигнал с которого через плату преобразователя переводится в цифровой код для сервоусилителя. Усилитель формирует ток фазных обмоток двигателя исходя из заданного момента и обратной связи по положению.
Момент на выходном валу редуктора — расчётная величина: контроллер не измеряет его напрямую тензодатчиком, а вычисляет по току двигателя, коэффициенту передачи и паспортным параметрам редуктора из файла конфигурации оси. Отсюда следует практический вывод: ошибка 1133 может появиться и без реальной механической проблемы — например, если в конфигурации указан неверный редуктор после его замены на аналог с другим передаточным числом.
Резольвер и его плата преобразователя — узел, от которого прямо зависит достоверность расчёта момента. Подробнее о принципе работы этого датчика и его отличиях от импульсного энкодера — в статье «Что такое резольвер и чем он отличается от энкодера».
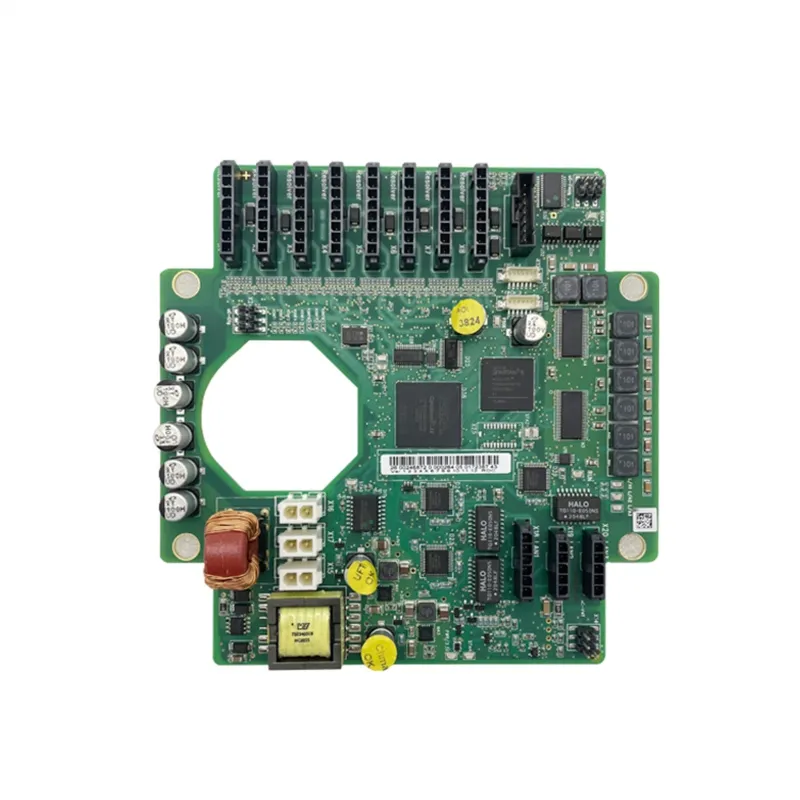
Преобразует аналоговый сигнал резольвера в цифровой код для сервоусилителя; искажение этого сигнала напрямую влияет на расчётный момент оси и может провоцировать ложную ошибку 1133.
Причины превышения момента редуктора
Практика ремонта разделяет причины на три группы: механические, электронные и программные. Ниже — сводная таблица с типичными симптомами по каждой группе, чтобы сузить поиск до начала разборки привода.
| Группа причин | Типичный признак | Что проверить |
|---|---|---|
| Механика редуктора | Стабильный рост момента, хруст или люфт на валу | Осевой и радиальный люфт, состояние смазки, следы металлической стружки в масле |
| Столкновение или зажим | Единичный пик момента в одной точке траектории | Зону вокруг рабочей точки, оснастку, деталь на захвате |
| Резольвер и плата преобразователя | Скачки момента без нагрузки, ошибка сопровождается дрожанием оси | Кабель резольвера, разъём, саму плату преобразователя |
| Сервоусилитель | Момент растёт при разгоне, усилитель греется | Ток фаз, состояние силовых транзисторов, охлаждение шкафа |
| Конфигурация оси | Ошибка появилась сразу после замены узла или обновления ПО | Параметры редуктора и лимиты момента в файлах машинных данных |
| Нагрузка и захват | Ошибка только с определённой деталью или инструментом | Массу и центр тяжести груза, корректность его описания в программе |
Отдельно стоит упомянуть блок питания привода: провал или пульсация напряжения на силовой шине заставляет усилитель компенсировать нагрузку скачками тока, что контроллер интерпретирует как рост момента. Проверка стабилизации питания — обязательный шаг, если ошибка 1133 сопровождается и другими сбоями привода, например перезагрузками усилителя.
Порядок диагностики
Диагностику имеет смысл вести от простого к сложному, не разбирая редуктор в первую очередь.
- Считайте журнал диагностики контроллера: важно, на какой оси, в какой точке траектории и при какой скорости возникла ошибка — единичное событие или регулярное.
- Проверьте зону вокруг точки останова на предмет столкновения, зажатой детали или смещённой оснастки.
- Оцените механический люфт оси вручную при отключённом приводе — покачивание фланца укажет на износ редуктора без разборки.
- Проверьте кабель и разъём резольвера на перегибы, окисление контактов, повреждение экрана — наводки на этой линии дают ложные скачки момента.
- Сверьте параметры редуктора и лимиты момента в машинных данных оси с паспортными значениями — особенно после ремонта или замены привода.
- Проверьте напряжение силовой шины и работу блока питания привода под нагрузкой, а не только в статике.
- Если механика и электроника управления в норме, проанализируйте программу: скорость разгона, ускорение, массу груза и корректность её описания в инструкции TOOL/LOAD.
Общая логика такой проверки повторяет подход, описанный в статье «Диагностика сервосистемы ЧПУ»: разделять электрическую, механическую и программную составляющие отказа, а не искать причину сразу в самом дорогом узле.
Ремонт и замена компонентов
Если диагностика подтвердила механический износ редуктора — люфт превышает норму, в масле есть стружка, при вращении слышен хруст — узел подлежит замене целиком, ремонт волнового или планетарного редуктора в полевых условиях нерентабелен. При выборе замены сверяйте передаточное число и посадочные размеры с оригинальной документацией на робот, иначе контроллер будет неверно рассчитывать момент даже на исправной механике.
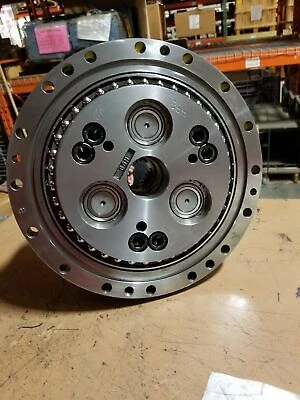
Механическая передача для привода оси; при подборе замены редуктора обязательно сверяйте передаточное число и посадочные размеры с документацией на конкретный узел робота.
Если причина в электронике — повреждён кабель резольвера или деградировала плата преобразователя — узел заменяют без вмешательства в механику. Плату резольвера имеет смысл менять сразу комплектом с проверкой сопротивления обмоток самого резольвера, иначе после установки новой платы ошибка может вернуться из-за деградировавшего датчика.
Нестабильное питание привода устраняют заменой блока питания на исправный аналог того же типа, без попыток «подрегулировать» выходное напряжение подбором компонентов — силовые блоки KUKA калиброваны под конкретный ток нагрузки.
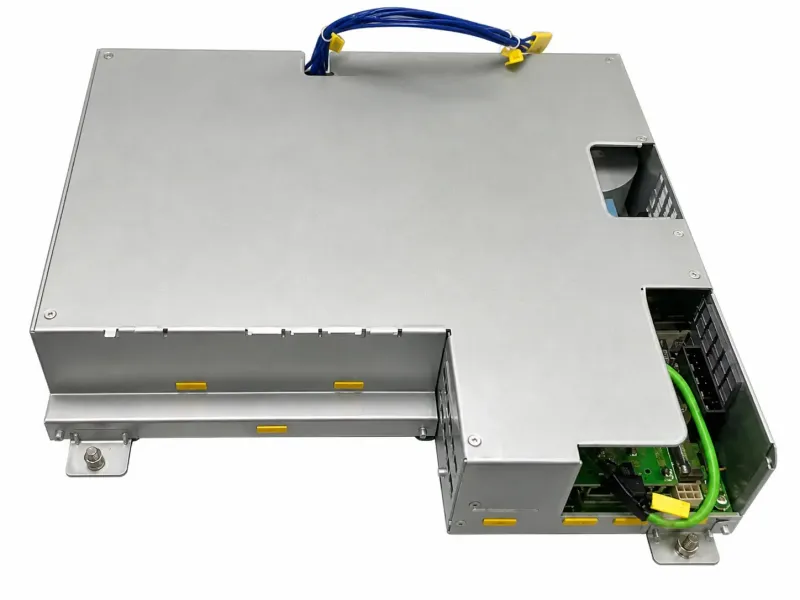
Питание силовой шины сервоусилителей; пульсации или провалы напряжения от изношенного блока провоцируют скачки тока двигателя и ложные срабатывания защиты по моменту.
После любой замены механического или электронного узла привода обязательно проверьте машинные данные оси: параметры редуктора, лимиты момента и коэффициенты передаточного числа должны соответствовать установленному узлу, иначе контроллер продолжит сравнивать реальный момент с неверным эталоном. Подбор совместимых запчастей для роботов удобно вести по каталогу запчастей для промышленных роботов, где собраны платы, блоки питания и механические узлы под конкретные серии контроллеров.
Профилактика и регламент обслуживания
Большинство случаев ошибки 1133 по механической причине можно предотвратить регулярным обслуживанием, а не дожидаться аварийного останова:
- контролируйте уровень и состояние смазки редукторов по регламенту производителя — периодичность и марка смазки указаны в руководстве на конкретную модель робота, уточняйте по документации;
- проверяйте осевой и радиальный люфт осей на плановом ТО, фиксируя значения в журнале — рост люфта от осмотра к осмотру диагностируется раньше, чем ошибка появится в работе;
- осматривайте кабельные тракты резольверов на перегибы и истирание изоляции в местах прохода через кабель-каналы манипулятора;
- после любого столкновения или аварийного останова по перегрузке проверяйте механику оси до возврата в автоматический режим — однократный удар не всегда виден внешне, но может создать микротрещину в зубчатой паре;
- при замене захвата или инструмента пересчитывайте параметры LOAD в программе — неверно заданная масса и смещённый центр тяжести груза создают избыточный момент на разгоне даже при исправной механике.
Если ошибка 1133 стала повторяющейся, а собственных ресурсов для полной диагностики привода не хватает, разумнее привлечь специалистов с опытом обслуживания роботов KUKA, чем эксплуатировать ось «через сброс ошибки» — это ускоряет износ редуктора и повышает риск более дорогого ремонта.
FAQ: частые вопросы
Можно ли просто сбросить ошибку 1133 и продолжить работу без диагностики?
Технически сброс возможен, но если причина в реальном превышении момента, ошибка вернётся на том же участке траектории и продолжающаяся эксплуатация ускорит износ редуктора вплоть до его разрушения.
Как отличить механическую причину ошибки 1133 от электронной?
Механический износ обычно даёт стабильный рост момента и ощутимый люфт при ручной проверке оси, а неисправность резольвера или его платы — скачки момента без реальной нагрузки, часто с дрожанием оси во время движения.
Нужно ли менять резольвер при замене платы преобразователя?
Не всегда, но перед установкой новой платы стоит проверить сопротивление обмоток самого резольвера, иначе изношенный датчик быстро приведёт к повторению ошибки на новой плате.
Влияет ли масса детали в захвате на срабатывание ошибки 1133?
Да, если фактическая масса и центр тяжести груза отличаются от значений, заданных в параметрах LOAD программы, контроллер рассчитывает момент неверно и может выдать ложное превышение на разгоне.
Как часто нужно проверять люфт редуктора, чтобы не допустить аварийного останова?
Периодичность зависит от интенсивности эксплуатации и модели робота, уточняйте по регламенту в руководстве, но фиксировать значение люфта на каждом плановом ТО стоит в любом случае — это позволяет заметить деградацию до отказа.
Заключение
Ошибка 1133 — защитный механизм, а не самостоятельная неисправность, поэтому её устранение всегда начинается с поиска первопричины: механического износа редуктора, деградации резольвера и его платы, нестабильного питания привода или неверной конфигурации машинных данных. Последовательная проверка от программы и нагрузки до механики экономит время и не даёт заменить исправный узел вместо реально изношенного.
Специалисты ООО «Эффективное производство» проводят диагностику приводов промышленных роботов KUKA, подбирают совместимые редукторы, платы резольверов и блоки питания привода, а также выполняют ремонт узлов, вышедших из строя по ошибке 1133 и смежным кодам перегрузки.
Связанные материалы
Читайте также